
导航装备维护资料:节点进程与生命周期状态怎样读
2026-11-04
导航装备维护资料:节点进程与生命周期状态怎样读
导航装备维护消息有时会把“节点还在”写成“导航已经恢复”。这两个说法需要不同依据。节点进程是否存在、生命周期状态处于哪里,以及具体任务是否完成,不能由同一张列表截图全部回答。生命周期状态提供受管节点的一套表达方式,适合帮助编辑解释软件维护记录,但不能直接证明整机可继续工作。本文只阅读官方文档,没有连接导航设备或观察实际停机。
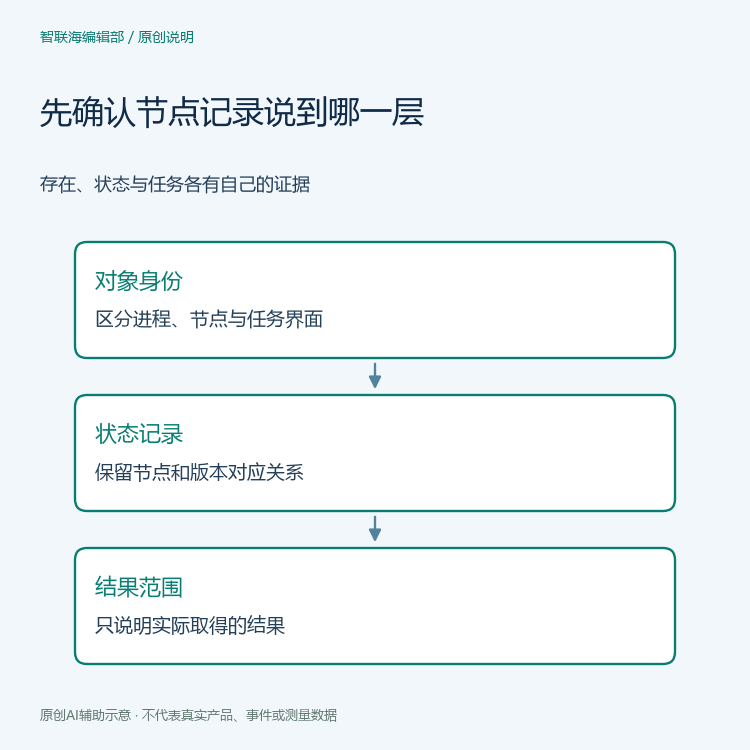
先确认维护消息描述的对象
收到状态截图时,先问其中列出的是操作系统进程、ROS节点,还是任务界面的状态。对象名称相似不代表检查层次相同。维护记录应保留具体节点名称、所属系统版本以及截图对应的时间,不把不同来源的绿色标记拼成一项恢复结论。
设想一份虚构交接说明:一位整理者看见导航服务名称仍在列表中,就写下所有任务已恢复。下一位编辑应请其补充实际节点状态和任务证据。这个例子只是说明表达可能跨过哪些层次,没有真实服务中断,也没有证明某套导航系统有缺陷。
受管状态不是进程是否存在的另一种写法
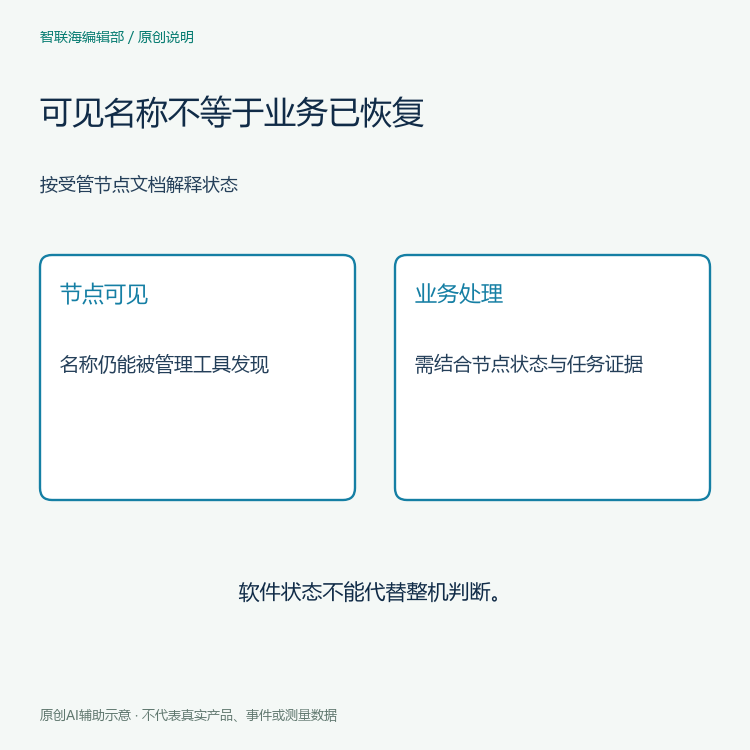
ROS 2的Managed nodes设计文档列出Unconfigured、Inactive、Active与Finalized四个主要状态,并另列转换中的状态。该设计文章标注写于2015年六月、最后修改于2021年二月,不能不带语境地当作所有应用的实际运行报告。
按该文档的状态约定,Inactive不是正常业务处理状态;Active承担主要处理活动。Finalized还用于支持调试和内省,节点结束前可以继续被工具看见。因此,“还能发现名称”与“正在提供业务处理”之间存在需要核对的差别。具体实现是否遵循这套约定,也需要自己的依据。
转换请求与转换结果需要分别留痕
设计文档把主要状态与转换状态分开,并说明回调的结果会影响最终去向。维护说明中出现配置、激活或关闭等动作名称时,应确认这是提出的请求、执行中的活动,还是已收到的结果。动作曾被请求,并不等于目标状态已经达到。
整理者可以保留已有状态记录及负责方对转换的解释,而无需在现场发出命令。若只有一条摘要,应把缺少最终状态写清楚。不要为了让时间线看起来完整,补写没有收到的成功返回,更不能从一般设计图推定某次错误已被处理。
Nav2管理器说明还带有节点集合语境
Nav2当前rolling分支的Lifecycle Manager说明描述按有序节点集合进行配置和激活,并以相反顺序结束该集合。页面也说明管理器通过bond连接监视服务响应情况。这里的管理对象是指定节点集合,不自动等于设备中的全部软件和外围系统。
维护材料引用管理器行为时,应保留所管理节点及版本分支,不把页面中的默认值改写成实际项目参数。关于无响应的描述是管理机制说明,不是故障根因报告。通信、进程和应用任务之间的实际关系,需要当次事件的材料支撑。
把维护结论写到实际核对的位置
交接记录可以说明已识别节点、已取得某一状态,或仍缺转换结果。任务是否重新完成、传感资料是否恢复以及设备能否投入使用,应分别由相应负责方提供依据。单个软件状态既不能代替任务观察,也不能形成整机安全判断。
两张原创AI辅助图只解释资料层次,没有模拟监控界面或恢复结果。更多内容可在智能装备资料栏目和文章目录阅读。把节点进程与生命周期状态区分开,维护摘要才能告诉读者已经知道什么,并留下明确的后续核对入口。


